로봇 정책의 전체 개발 흐름을 묶는다
AWS는 2026년 10월 7일 Physical AI Toolchain을 발표했다. 로봇·자율주행차·스마트 공장처럼 현실 세계에서 감지하고 행동하는 AI를 개발할 때 필요한 참조 아키텍처, Infrastructure as Code, 배포 자동화를 AWS에 묶은 구성이다. NVIDIA의 로봇 소프트웨어 스택과 연동하며, 특정 로봇이나 작업에 한정하지 않는다고 AWS는 설명했다. 사용자는 자신의 로봇 설명 파일(URDF), 원격조작 데이터, 작업 정의를 가져와 파이프라인을 구성한다. AWS 공식 발표
AWS가 제시한 목표 아키텍처는 S3 데이터 수집, Cosmos 합성 데이터 생성, Isaac Lab·GR00T 학습, Isaac Sim 검증을 거쳐 Jetson 배포로 이어지는 흐름이다. 다만 공개 저장소에서 EKS Hybrid Nodes·Greengrass를 이용하는 엣지 배포 구성요소는 아직 ‘Planned’로 표시돼 있다. 현재 제공되는 학습·시뮬레이션 모듈과 향후 엣지 배포를 구분해야 한다. OSMO는 분산 작업을 조율하고, Strands Agents SDK 기반 계층은 요청에 따라 구성요소 실행과 데이터 전달을 관리한다. 공개 저장소의 지원 현황
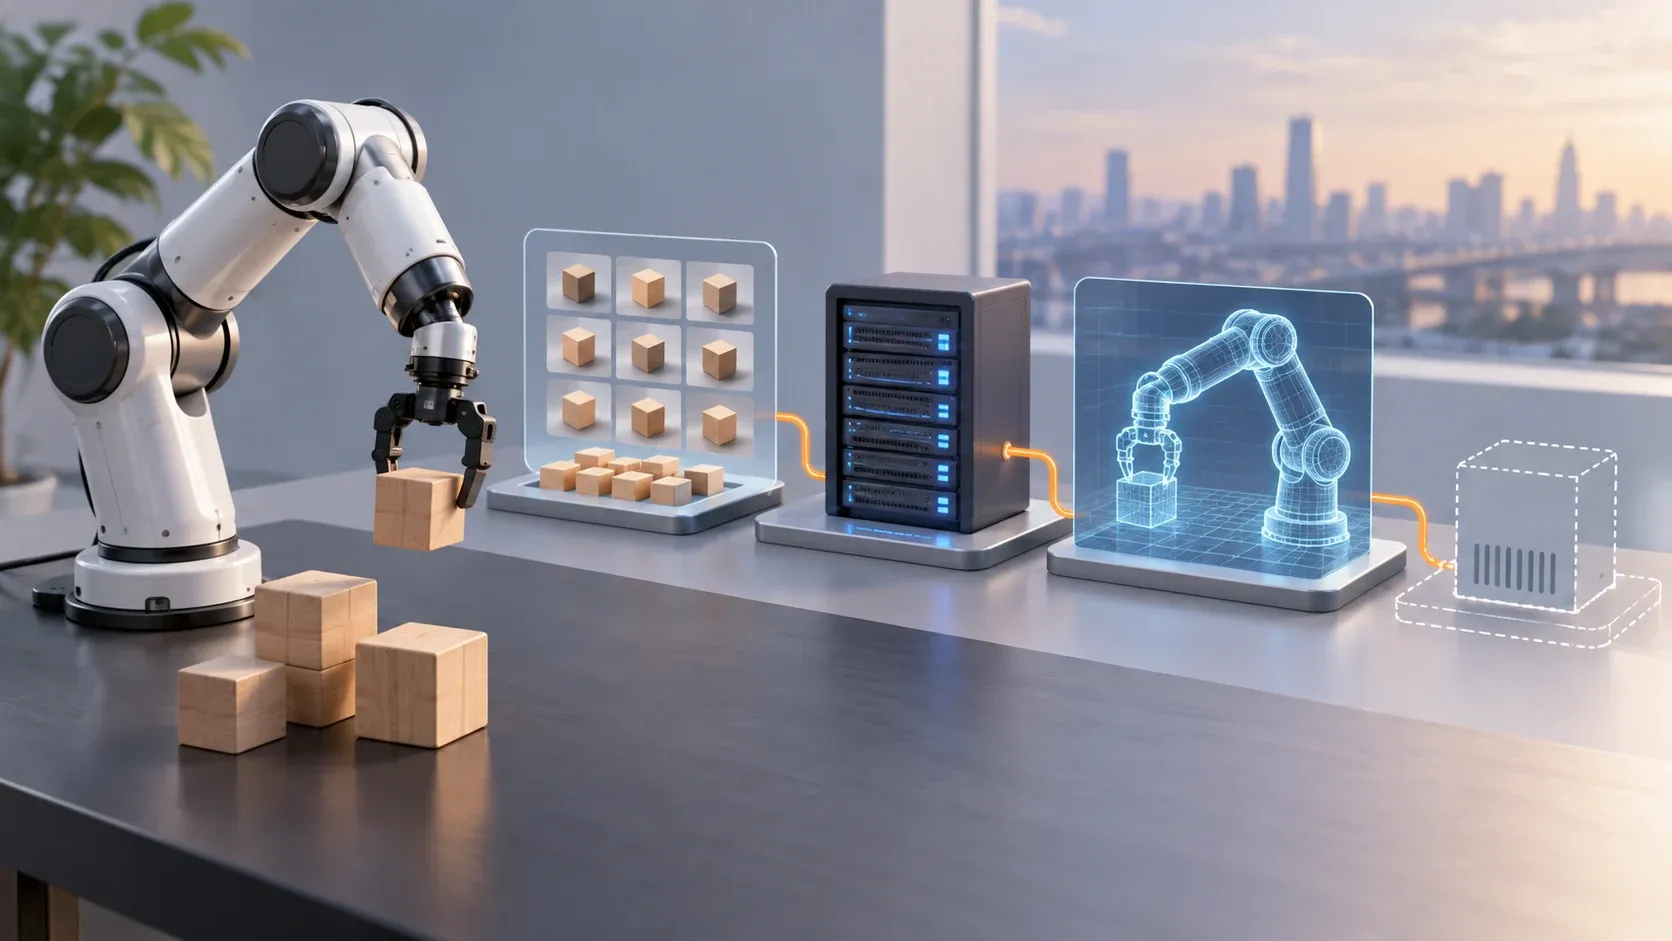
데이터 수집·학습·시뮬레이션을 잇는 로봇 AI 개발 흐름. 엣지 배포 모듈은 예정 단계다.
시뮬레이션과 현실 시험을 함께 설계
로봇 AI는 오프라인 데이터에서 높은 점수를 얻어도 실제 환경에서 같은 성능을 낸다고 볼 수 없다. 센서 잡음과 물체 위치, 지연시간, 전력·열 제약이 달라지고, 현실 실험은 장비 손상이나 안전 문제를 일으킬 수 있다. AWS는 실제 로봇에서 수집한 예외 사례를 시뮬레이션 시나리오로 되돌리고, 합성 데이터와 학습, 단계별 검증을 반복하는 개발 순환을 toolchain의 구조로 제시했다.
특히 로봇의 움직임을 결정하는 실시간 추론은 로봇 내부의 엣지 장치에서 처리하고, 클라우드는 학습·시뮬레이션·기기 관리에 쓰는 구성을 설명했다. 클라우드가 로봇의 안전 관련 제어 루프까지 대신하는 것처럼 소개하면 부정확하다. AWS는 실제 하드웨어에서 감독 시험을 거친 뒤 점진적으로 운영에 투입하는 검증 단계를 강조한다.
공개 샘플과 실행 전제
AWS는 toolchain을 공개적으로 이용 가능한 참조 아키텍처와 자동화 모음으로 소개하고, GitHub 저장소에 워크숍과 예제를 제공한다. 예를 들어 GR00T 학습 모듈에는 UR3 로봇의 집기 작업을 위한 텔레오퍼레이션 에피소드 27개가 포함돼 있어 설치 흐름을 따라가 볼 수 있다. 저장소는 필요에 따라 일부 모듈만 배포하거나 전체 파이프라인으로 묶을 수 있다고 안내한다.
이 구성은 완성된 로봇 동작 모델이나 바로 구매하는 관리형 서비스가 아니다. 공개 저장소의 사전 조건은 AWS 계정, SageMaker와 EC2 GPU 할당량, NVIDIA NGC API 키, Hugging Face 토큰 등이다. GPU 인스턴스, 저장소, 네트워크 사용에는 비용이 발생할 수 있어 AWS는 실습 뒤 자원을 삭제하라고 당부한다. 모델 가중치 사용 조건과 로봇별 안전 검증도 도입팀이 확인해야 한다.
편집팀의 해석으로는, 이 발표의 실무적 의미는 로봇 AI 개발을 모델 훈련 하나의 문제로 보지 않고 데이터 형식, 시뮬레이터, 평가, 배포 도구가 이어지는 인프라 문제로 다룬다는 점이다. 팀은 전체 구성을 한꺼번에 도입하기보다 현재 막힌 단계부터 적용하고, 시뮬레이션 결과와 실제 환경 성능의 차이를 추적하는 편이 현실적이다.
자주 묻는 질문
어떤 로봇에서 쓸 수 있나?
AWS는 URDF와 작업 데이터를 가져오는 로봇·작업 비종속 구성을 목표로 한다. 모든 하드웨어가 사전 검증됐다는 뜻은 아니며, 공개 저장소의 엣지 배포 모듈은 예정 단계다. 장치 드라이버와 현재 지원 범위를 먼저 확인해야 한다.
로봇을 자동으로 움직이는 완성 AI인가?
아니다. 데이터 처리와 모델 훈련, 시뮬레이션, 배포를 연결하는 인프라 패턴이다. 실제 로봇 행동 정책과 안전 검증은 사용 사례에 맞게 준비해야 한다.
무료로 바로 실험할 수 있나?
참조 자료와 샘플 코드는 공개돼 있지만, AWS GPU와 저장소 등 클라우드 자원은 과금될 수 있다. GPU 할당량과 토큰 키 등 사전 조건도 필요하다.
시뮬레이션 검증을 통과하면 실제 현장에 배포해도 되나?
시뮬레이션은 검증 단계의 하나다. AWS 글은 감독된 현실 시험과 통제된 운영 전환을 별도로 설명하므로, 현장 환경에서 센서·안전·지연시간을 추가로 점검해야 한다.
한눈에 정리
AWS Physical AI Toolchain은 데이터 수집, 합성 데이터, 로봇 정책 학습, 시뮬레이션을 연결하고 엣지 배포까지 확장하려는 공개 참조 인프라다. 엣지 배포 모듈은 아직 예정 단계이며, 실험에는 AWS GPU 자원과 로봇별 검증을 준비해야 한다.